

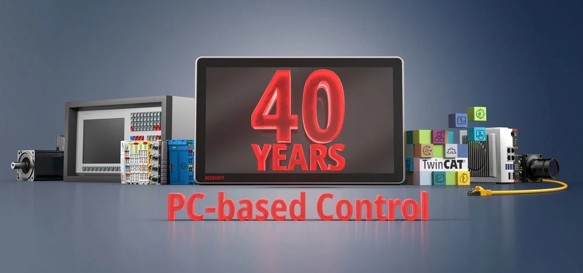
Paradigmaváltás történt, amikor a Beckhoff négy évtizeddel ezelőtt az ipari számítógépeket a központi vezérlőrendszer rangjára emelte. A PC-alapú vezérléssel immár 40 éve közvetlenül a gép- és rendszertervező mérnökök kezébe került az informatikai szabványok és a Moore-törvény által meghatározott számításiteljesítmény-növekedés kiaknázása. A DOS-rendszerről a Windowsra való áttérés, az IEC 61131-3 szabvány szerinti egységes programozási modell bevezetése, valamint a rendszerbe integrált tervezési és diagnosztikai funkciók együttesen egy új korszakot nyitottak. Ennek eredményeként a Beckhoff olyan, a fizikai hardver és a szoftver szétválasztásán alapuló, hosszú távon is skálázható architektúrát hozott létre, amely mára egy teljes, integrált automatizálási platformként működik.
Az 1980-as években az ipari automatizálást a klasszikus, zárt hardverre épülő PLC-rendszerek határozták meg. Ezek a megoldások ugyan megbízhatóak voltak, azonban jelentős korlátokkal rendelkeztek: a számítási kapacitás korlátozott volt, a bővíthetőség nehézkes, a fejlesztési ciklus pedig lassú és költséges. A Beckhoff 1986-ban erre a problémára válaszul fejlesztette ki első PC-alapú vezérlőrendszerét, amelyet egy kettős gérvágó fűrész alkalmazásán keresztül sikeresen validált, és amely már akkor jelentős termelékenységnövekedést eredményezett.
A PLC és a hardver szétválasztása
A meghatározó technológiai lépés a PLC-funkciók leválasztása volt a dedikált, zárt vezérlőhardverről. Ezzel létrejött egy ipari PC-alapú architektúra, amely sokkal nagyobb rugalmasságot és skálázhatóságot biztosított. A Beckhoff ezt a rendszert saját fejlesztésű valós idejű kiterjesztésekkel egészítette ki, amelyek lehetővé tették a determinisztikus működést általános célú operációs rendszereken.
A kezdetekben a hangsúly a Windows-alapú rendszereken volt, később azonban a technológia kiterjedt más platformokra is, például TwinCAT/BSD-re és Linux®-ra. Ennek köszönhetően a gépgyártók közvetlenül hozzáférhettek az informatika gyors innovációs ciklusaihoz, miközben kiaknázhatták a processzorok exponenciális teljesítménynövekedését. Az 1980-as években például a PC-alapú vezérlés segítségével a floppylemez-meghajtók közvetlenül a géphez kerültek. Később az Ethernet-alapú kommunikáció új lehetőségeket nyitott a gyártásban, valamint az ott használt adatbázisok, ERP-rendszerek és IoT-megoldások terén történő integrációban. Napjainkra a PC-alapú vezérlés az ipari digitalizáció egyik alappillérévé vált.
Nagysebességű kommunikáció
A növekvő számítási teljesítmény hatékony kiaknázása érdekében elengedhetetlenné vált egy nagysebességű, determinisztikus kommunikációs rendszer kialakítása a terepi eszközök felé. A Beckhoff ennek megfelelően saját kommunikációs technológiákat fejlesztett ki: a korai Lightbus rendszert követően 2003-ban bevezette az EtherCAT protokollt, amely mára az ipari automatizálás egyik globális szabványává vált.
Az EtherCAT különlegessége, hogy rendkívül alacsony késleltetéssel és nagy pontossággal képes nagyszámú eszközt valós időben vezérelni, ami kulcsfontosságú a modern, nagy komplexitású géprendszerek esetében.
Széles skálázhatóság, kevesebb interfész
A PC-alapú vezérlés egyik legnagyobb előnye a rendkívül széles skálázhatóság és az egyszerűsített rendszerarchitektúra. Egy nagy teljesítményű ipari PC, egy moduláris I/O-rendszer, valamint egy valós idejű vezérlőszoftver együttese elegendő az ipari automatizálás teljes spektrumának lefedésére – az egyszerű logikai vezérléstől a komplex többtengelyes mozgásvezérlésig és robotikáig.
Ez a megközelítés nemcsak a hardverköltségeket csökkenti, hanem jelentősen mérsékli a telepítés komplexitását, a karbantartási igényt, valamint az elosztott vezérlők közötti kommunikációs késleltetést is.
A Beckhoff az 1980-as évek óta teljes elektronikai portfólióját Vesztfáliában saját maga fejleszti és gyártja, ezáltal biztosítva a magas minőséget, a hosszú távú elérhetőséget és a legújabb IT-technológiák gyors integrálását.
A fizikai MI alapjai
A PC-alapú vezérlés mára az IT- és OT-konvergencia egyik alapvető pillérévé vált. Az egységes, nyílt architektúra lehetővé teszi a modern technológiák – például a gépi tanulás, a valós idejű adatfeldolgozás és a fizikai mesterséges intelligencia – közvetlen integrációját az ipari környezetbe.
Ez a megközelítés különösen fontos az ipar 4.0 és az intelligens gyártási rendszerek fejlődésében, ahol a valós idejű döntéshozatal és az adatalapú optimalizáció kulcsszerepet játszik.
TwinCAT mint a funkcionális mag
1996-ban a Beckhoff újabb paradigmaváltást indított el a TwinCAT (The Windows Control and Automation Technology) bevezetésével. A rendszer alapelve a vezérlési funkciók teljes leválasztása volt a hardverről, valamint egy egységes, szoftveralapú automatizálási környezet létrehozása.
A TwinCAT integrálta az IEC 61131-3 szerinti PLC-programozást, miközben támogatást nyújtott magas szintű nyelvekhez is, például C, C++, MATLAB® és Simulink® környezetekhez. A rendszer kezdetben Windows alapokra épült, de később kiterjedt a TwinCAT/BSD és Linux® platformokra is, tovább növelve a rugalmasságot és nyitottságot.
A TwinCAT jelentős előrelépést hozott a teljesítményben is: a PLC-ciklusidők akár 100 µs nagyságrendre csökkentek, miközben a rendszer memóriahasználata és feldolgozási kapacitása gyakorlatilag skálázhatóvá vált a modern PC-architektúráknak köszönhetően.
A mozgásvezérlés területén a rendszer az egyszerű tengelyvezérléstől a komplex CNC- és robotikai alkalmazásokig terjed, beleértve az elektronikus hajtóműveket és bütykös vezérléseket is. A támogatott tengelyek száma folyamatosan növekedett, a korai tízes nagyságrendről mára több ezer tengelyes rendszerekig jutva.
Nyitott architektúra és integrált funkcionalitás
A TwinCAT architektúra egyik legfontosabb jellemzője a teljes automatizálási spektrum egy rendszerbe való integrálása. A PLC, a mozgásvezérlési funkciók, az I/O-k, a méréstechnika és a kommunikáció mind egy közös futási környezetben működnek.
A központi ipari PC valós időben számítja ki a teljes rendszer működését, míg az EtherCAT hálózat biztosítja a determinisztikus, nagy pontosságú adatátvitelt a terepi eszközök felé. Ez a struktúra minimális késleltetést, nagy pontosságot és kiemelkedő rendszerhatékonyságot eredményez.
A modern rendszerekben a TwinCAT már több mint száz különböző funkcionális modult integrál, beleértve a fejlett méréstechnikát, gépi látást, robotikát és kommunikációs protokollokat is.
A gépi látás (TwinCAT Vision), valamint a beágyazott robotvezérlés natív módon része a futtatókörnyezetnek. A TwinCAT Machine Learning Creator lehetővé teszi, hogy a felhasználók képi, időbeli és folyamatadatokból közvetlenül ipari környezetben hozzanak létre és futtassanak MI-modelleket.
Jövőálló architektúra
A TwinCAT és a PC-alapú vezérlés szoftverközpontú, moduláris felépítése biztosítja a hosszú távú skálázhatóságot és az IT-rendszerekkel való szoros integrációt. Legyen szó edge- vagy felhőalapú megoldásokról, új kommunikációs szabványokról vagy kiberbiztonsági követelményekről, a rendszer nyitott architektúrája lehetővé teszi az új technológiák gyors integrálását.
A Beckhoff megközelítése így továbbra is stabil alapot kínál az innovatív, nagy teljesítményű és jövőbiztos ipari automatizálás számára.
BECKHOFF Automation Kft.
1097 Budapest, Táblás utca 36-38. G épület 2. emelet
Tel.: + 36 1 501 99 40
E-mail: info@beckhoff.hu
www.beckhoff.com/hu-hu/company/technological-milestones
www.beckhoff.com